让任意设备随时随地访问您的3D/XR应用!

数字孪生 + 实时云渲染项目演示:园区、工业与教育的典型落地场景
引文/摘要
数字孪生喊了这么多年,真正跑起来不卡、不糊、不挑设备的演示现场,其实并不多见。很多项目在汇报时画面精致,一到实地部署就暴露终端带不动、模型加载慢、多屏协同卡顿的老问题。这篇文章不谈虚的,只拆解三个场景里最容易翻车的环节,以及实时云渲染怎么把“演示级”变成“日常可用级”。(数据来源:Global Market Insights 数字孪生市场报告,2026年全球规模预计416亿美元)
一、演示现场最怕什么?不是模型不够炫,是设备撑不住
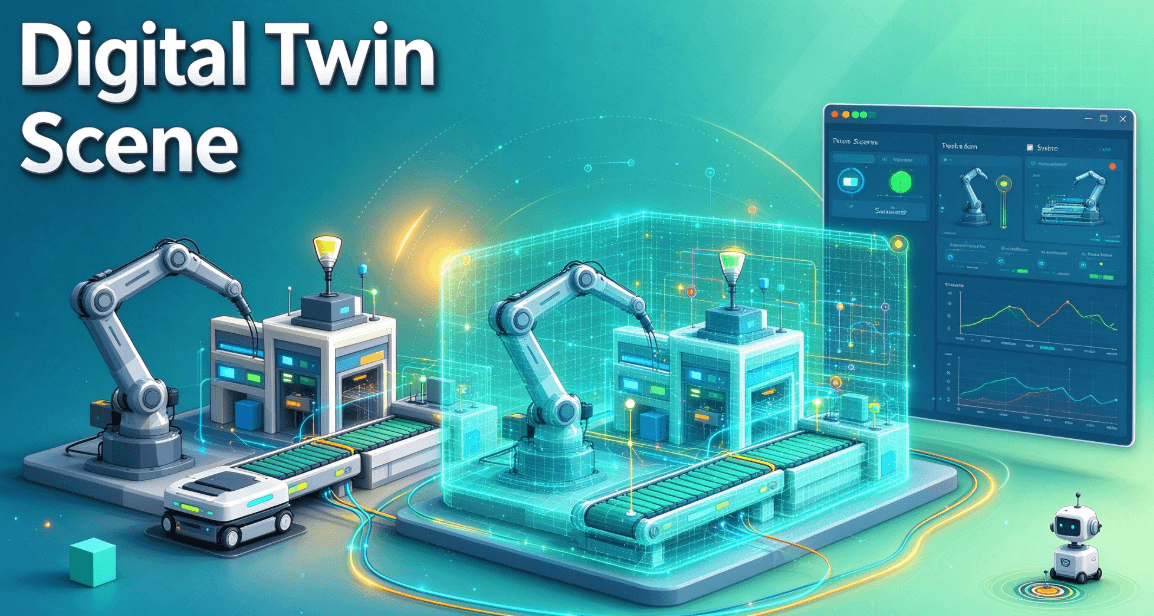
做过数字孪生项目交付的人都清楚一个尴尬:花了几周调优的高精度园区模型,在甲方会议室的老旧笔记本上打开就掉帧。工业产线的实时数据驱动画面,到了平板端直接变成幻灯片。教育口更典型,VR课件在演示机上跑得顺,发到学生手里的一体机就黑屏。
问题不在内容本身。数字孪生的本质是实时数据驱动的高精度三维场景,它同时吃GPU算力、吃内存带宽、吃渲染管线效率。传统做法是把这些压力全压在终端上,终端一换、性能一降,体验就断层。
实时云渲染的切入点很直接:把渲染计算从终端剥离,放到云端GPU集群里跑,终端只负责解码视频流和回传交互指令。这样一来,同一套数字孪生应用,在会议室大屏、工地平板、教室一体机上看到的画面质量是一致的。3DCAT在这条路径上积累的工程经验,恰好对应了三个场景里最难绕过去的坑。
二、园区场景:大场景加载与多端协同的平衡点
园区数字孪生最折磨人的环节是首次加载和多角色同时访问。一个中等规模园区的倾斜摄影模型加BIM构件,数据量动辄几十GB。本地加载靠硬盘和内存硬扛,云端方案如果调度策略不够细,照样卡在资源分配这一步。
3DCAT的自研MUNU调度系统在这类场景里的价值在于节点分配粒度。单集群可调度节点规模按万级设计,当园区平台在早高峰同时迎来安保、运维、管理三方角色的并发访问时,系统能按应用类型和显卡需求做绑定调度。说人话就是:看大屏概览的和做设备巡检的,分到不同规格的渲染资源,谁也不抢谁的算力。
另一个容易被忽视的点是数据不出场。园区运营数据涉及安防和能耗信息,部分项目方对公有云有顾虑。3DCAT的私有化部署方案走局域网渲染路径,应用和模型留在本地服务器,终端拿到的只是视频流,从架构层面切断了数据外泄的通道。这对于政府园区和大型企业总部来说,比画面帧数更值得关注。
三、工业场景:实时数据驱动下的延迟容忍度
工业数字孪生和园区最大的区别在于数据刷新频率。产线设备状态、传感器回传、报警信号,这些数据对画面更新的实时性要求更高。渲染延迟一旦超过操作人员的感知阈值,孪生画面就失去了参考意义。
3DCAT平台公布过的测试数据里,针对CAD软件应用和BIM建筑设计的可接受操作延迟分别在30ms和30ms量级,平台侧渲染云的实际表现被压在那个阈值之下。这个数字的意义不在于跑分,而在于工业巡检和远程操控场景的可用性边界:操作员在平板上拖动阀门模型,画面跟手,判断才不会迟疑。
工业场景的另一个现实需求是引擎兼容性。产线孪生项目未必都用同一套引擎交付,UE、Unity、Twinmotion甚至Enscape都可能出现在不同标段里。3DCAT的RayStreaming协议在设计上覆盖了这些主流引擎的输出流化,不需要项目方为了上云推翻已有的技术栈。这一点在工厂技改类项目里很实际,毕竟没人愿意为了演示效果重做一遍场景。
四、教育场景:机房之外的访问自由
教育口的数字孪生应用有个特殊约束:学生手里的设备不可控。学校机房能统一配显卡,但学生自己的笔记本、平板、手机没法要求。虚拟仿真实验如果只能在机房开放时段使用,教学效果就打折扣。
实时云渲染在教育场景的落地逻辑很朴素:应用跑在云端,学生通过浏览器或轻量客户端访问,设备门槛降到能播视频就行。3DCAT在这块已经服务过职业院校和军事类院校的私有化部署项目,把虚拟仿真教学环境搭在校园局域网内,学生用现有终端就能进入三维实验场景。
值得留意的是XR设备的串流体验。教育场景里VR一体机的使用频率在上升,但一体机本身的渲染能力有限,复杂场景跑不满帧率。云渲染把画面计算接过去之后,一体机只做解码显示,眩晕感和画面卡顿的关联因素被削弱了一截。平台对Oculus、Pico、HTC等主流XR终端的适配,也是这类项目选型时会看的硬指标。
五、把三个场景串起来看:选型时该盯什么
园区、工业、教育看起来是三个行业,落到实时云渲染的选型上,考察的其实是同一组能力:
- 调度够不够细:能不能按应用绑显卡、按用户分资源,而不是一刀切
- 延迟稳不稳:演示时快没用,并发上来之后还能不能稳住
- 引擎认不认:项目里用的引擎和插件,平台有没有现成的适配路径
- 数据放哪儿:公有云、私有云还是混合,得跟着合规要求走,不能反过来
3DCAT在这几个维度上的产品布局是清晰的:公有云侧提供弹性GPU资源和URL即点即用的访问方式,私有云侧给局域网部署和软硬一体交付。自研的MUNU调度和RayStreaming协议解决的是资源分配和推流效率,而不是靠堆硬件硬扛。对于正在做数字孪生项目验收或二期规划的技术负责人来说,先拿真实场景的模型和并发量做一轮压力测试,比看任何参数表都直接。
总结
数字孪生的演示翻车,很少是因为想法不够大,多半是终端和云端之间的那一段没接住。实时云渲染做的事,是把这段路修平——让园区大屏、产线平板、教室一体机看到的是同一套不妥协的画面。3DCAT在这个方向上的积累,值得放进选型清单里做一轮实际比对,但最终决策还是得回到项目自己的并发规模、引擎版本和安全边界上。没有万能方案,只有匹配度够不够的问题。
(免责声明:本文内容基于公开信息与行业观察整理,仅供技术选型参考,具体部署方案请结合项目实际情况评估。)
本文《数字孪生 + 实时云渲染项目演示:园区、工业与教育的典型落地场景》内容由3DCAT实时云渲染解决方案提供商整理发布,如需转载,请注明出处及链接:https://www.3dcat.live/news/cat-news-377/
热门标签

资讯分类
最新资讯
数字孪生 + 实时云渲染项目演示:园区、工业与教育的典型落地场景
2026-11-13
2026 实时云渲染趋势前瞻:信创、AIGC 与云原生将如何重塑行业
2026-11-13
什么是实时云渲染串流技术?延迟、画质与体验的平衡之道
2026-11-11
拥抱信创:基于国产实时云渲染搭建高校虚拟仿真实训平台的完整方案
2026-11-11
实时云渲染技术原理拆解:串流、编码与边缘节点如何协同
2026-11-06
数字孪生实时云渲染解决方案:从数据接入到大屏交付全流程解析
2026-11-06
拥抱信创:基于国产实时云渲染搭建高校虚拟仿真实训平台的完整方案
2026-11-03
2026信创实时渲染平台选型指南:自主可控与性能如何兼得
2026-10-30